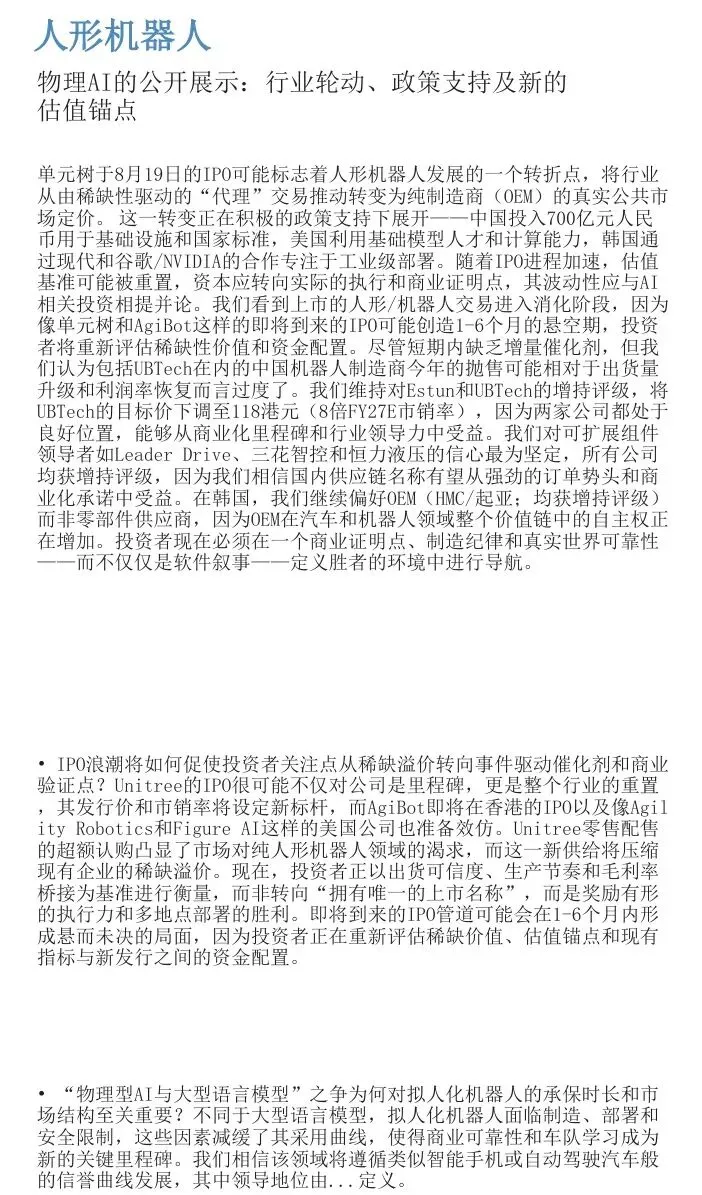
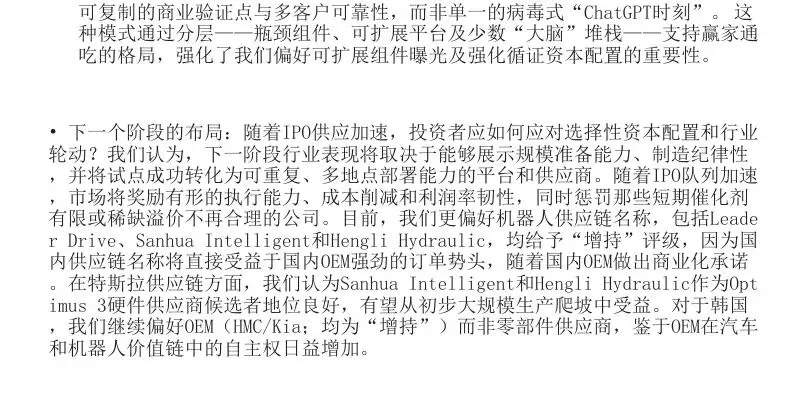
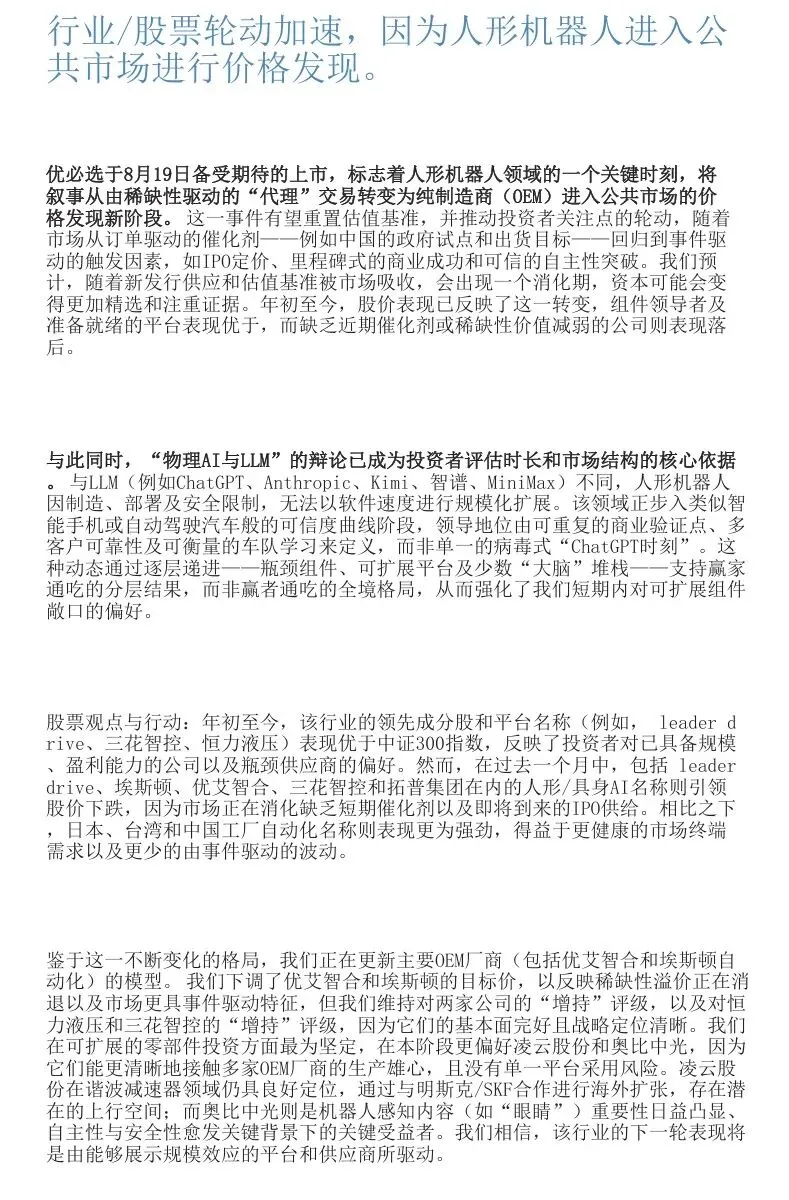
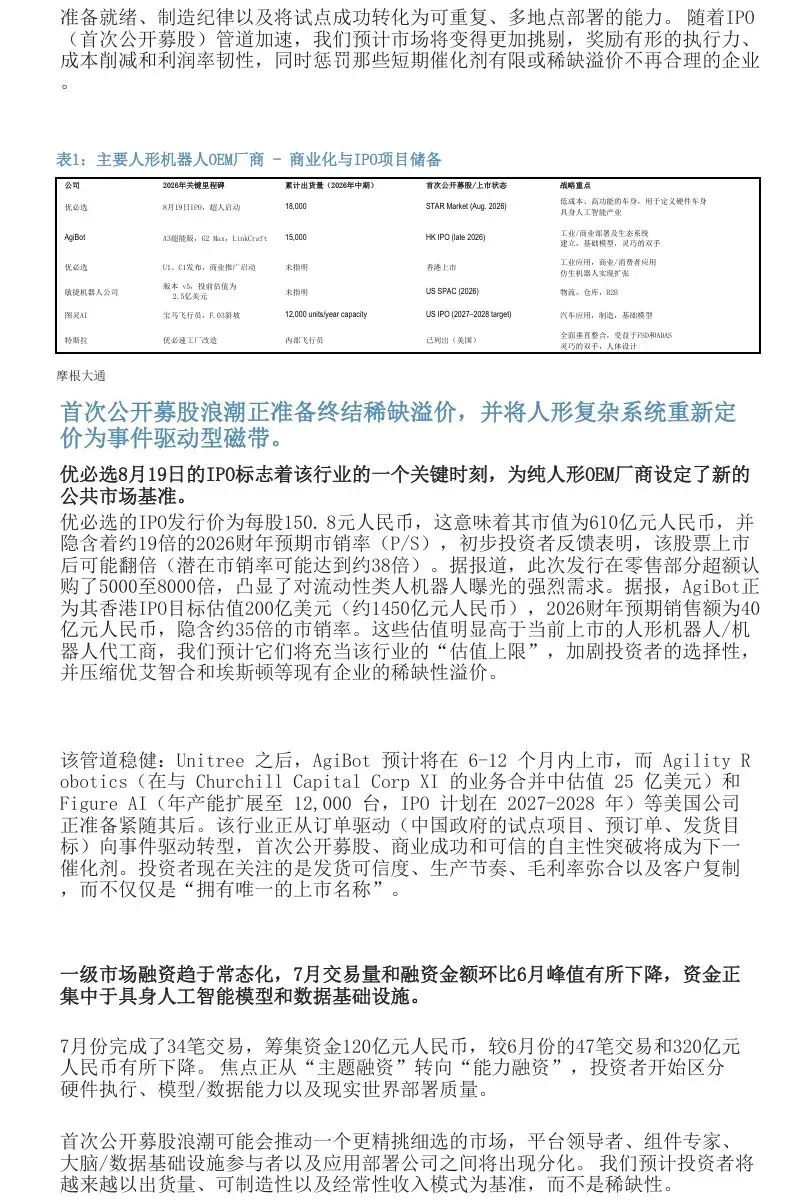
摘要:报告对比物理AI与LLM发展差异,人形机器人受制造、部署约束,复刻自动驾驶可信度发展曲线。解析VLA、世界模型技术路线,对比视觉与深度感知两种方案,拆解执行器、减速器等硬件瓶颈,分析仿真与真机回流数据对模型迭代的现实约束。
本报告共计:42页,受篇幅限制,仅展示部分内容。
点击“阅读原文”查看更多
扫码添加牛小喀免费获取


 点击“阅读原文”查看更多